Der komplette Roboter
Komplett zusammengebaut sollte der Roboter dann so aussehen (schematische Darstellung):
Neueste Version (Theo III)
Grundsätzlich müssen alle Bauteile auf die richtige Polung überprüft werden. Es reicht nicht, alles so zu stecken, wie es auf dem Schaubild steht, da es beim Steckbrett und den Bauteilen Abweichungen geben kann. Beim Verpolen gehen die Bauteile schnell kaputt und die Batterie läuft leer.
Deshalb lohnt es sich, alles gut zu überprüfen!
Für die Version von Theo III mit dem URB-Board werden auch einige Schrauben benötigt:
Schalter
- links: 6mm
- rechts: 4mm
Motoren
- je 6mm
Befestigung für Motortreiber
- 2x 12 mm Befestigung am Board
- links 8 mm, rechts 6mm
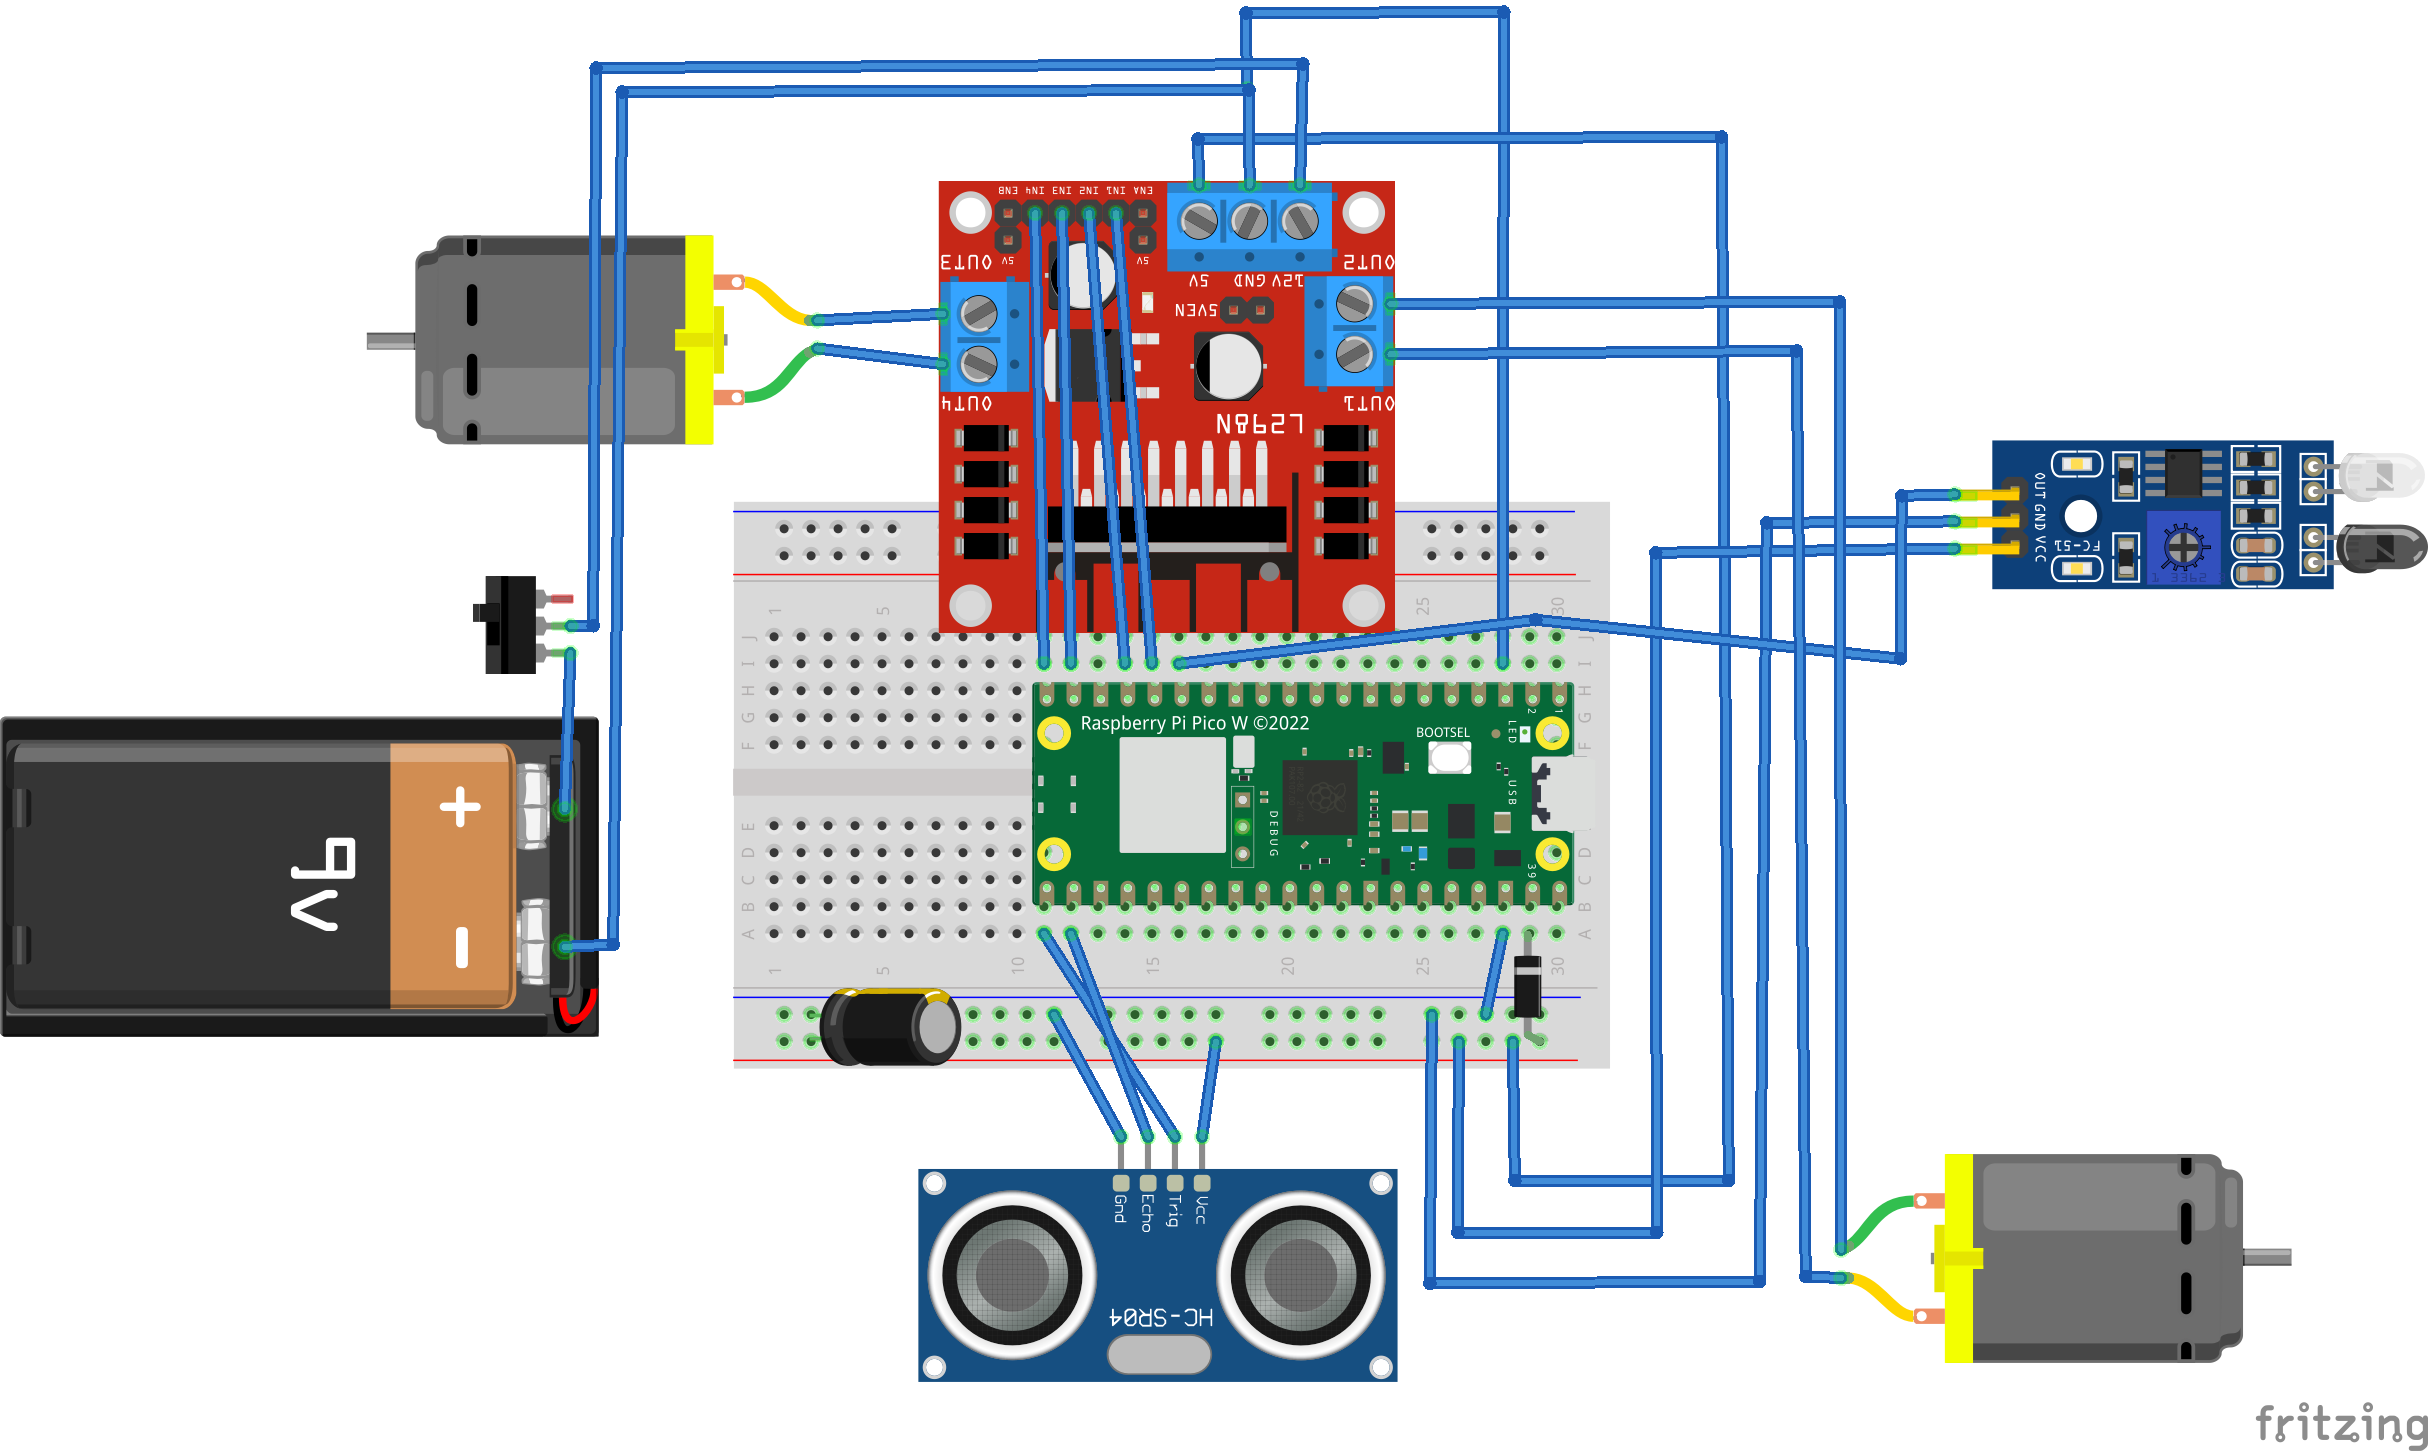
Ältere Version des Roboters (v1 und v2)
